





ハイスピードカメラとDICでトマトの破断を解析|農業ロボットへの応用
SH6シリーズを2,560×2,016画素・4,500 fpsで使用し、トマトの根・茎の脆性破壊を撮影。DICでひずみ・変位を解析し、把持・切断機構の設計に活用します。


実験の概要
・目的:トマトの根・茎に生じる脆性破壊の過渡現象を撮影・解析し、農業ロボットや自動収穫装置の設計に役立てること。
・方法:SinceVision SH6シリーズのハイスピードカメラを2,560 × 2,016画素、4,500 fpsで使用。デジタル画像相関法(DIC)と単眼式の非接触全視野ひずみ計測を組み合わせました。
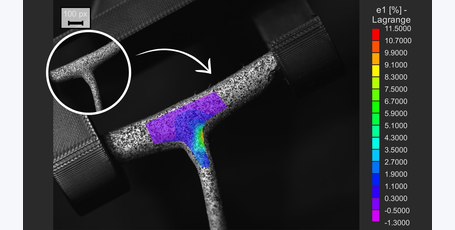
・結果:破壊過程を、き裂発生、き裂進展、完全破断による解放の3段階に分けて定量化しました。
・用途:取得した変形分布を、ロボットの把持力のしきい値、切断刃の形状、収穫動作の経路を最適化するための力学データとして活用できます。
はじめに
本実験では、SH6シリーズでトマトの根・茎の脆性破壊を高速撮影し、破壊に至る一連の画像を取得しました。DIC解析を組み合わせることで、き裂の発生・進展から、ひずみエネルギーが解放されるまでの変形分布を得ました。このデータは、農業ロボットの把持・切断機構を設計するための定量的な力学情報となります。
背景:トマトの根・茎に生じる破壊現象
作物の主茎や側枝は、壊れやすい生体材料です。機械収穫時に外力が加わると、急激な脆性破壊が生じる場合があります。
破壊はきわめて短時間で進むため、従来の接触式センサだけでは、き裂の発生から進展までの動的な応答を十分に捉えることが困難です。また、破壊中の変位や応力の空間分布を全面にわたって把握することも難しくなります。
農業ロボットや自動栽培・収穫装置の開発では、機械が作物に触れたときの力学的応答と損傷の生じ方を理解することが重要です。把持機構の設計、切断工具の形状最適化、搬送経路の計画には、根・茎がどのように破断するかの定量的な情報が必要です。
そこで、単眼式の非接触全視野ひずみ計測と高速画像取得を組み合わせ、脆性破壊の全過程における変形分布の変化を測定しました。
高速撮影による測定方法
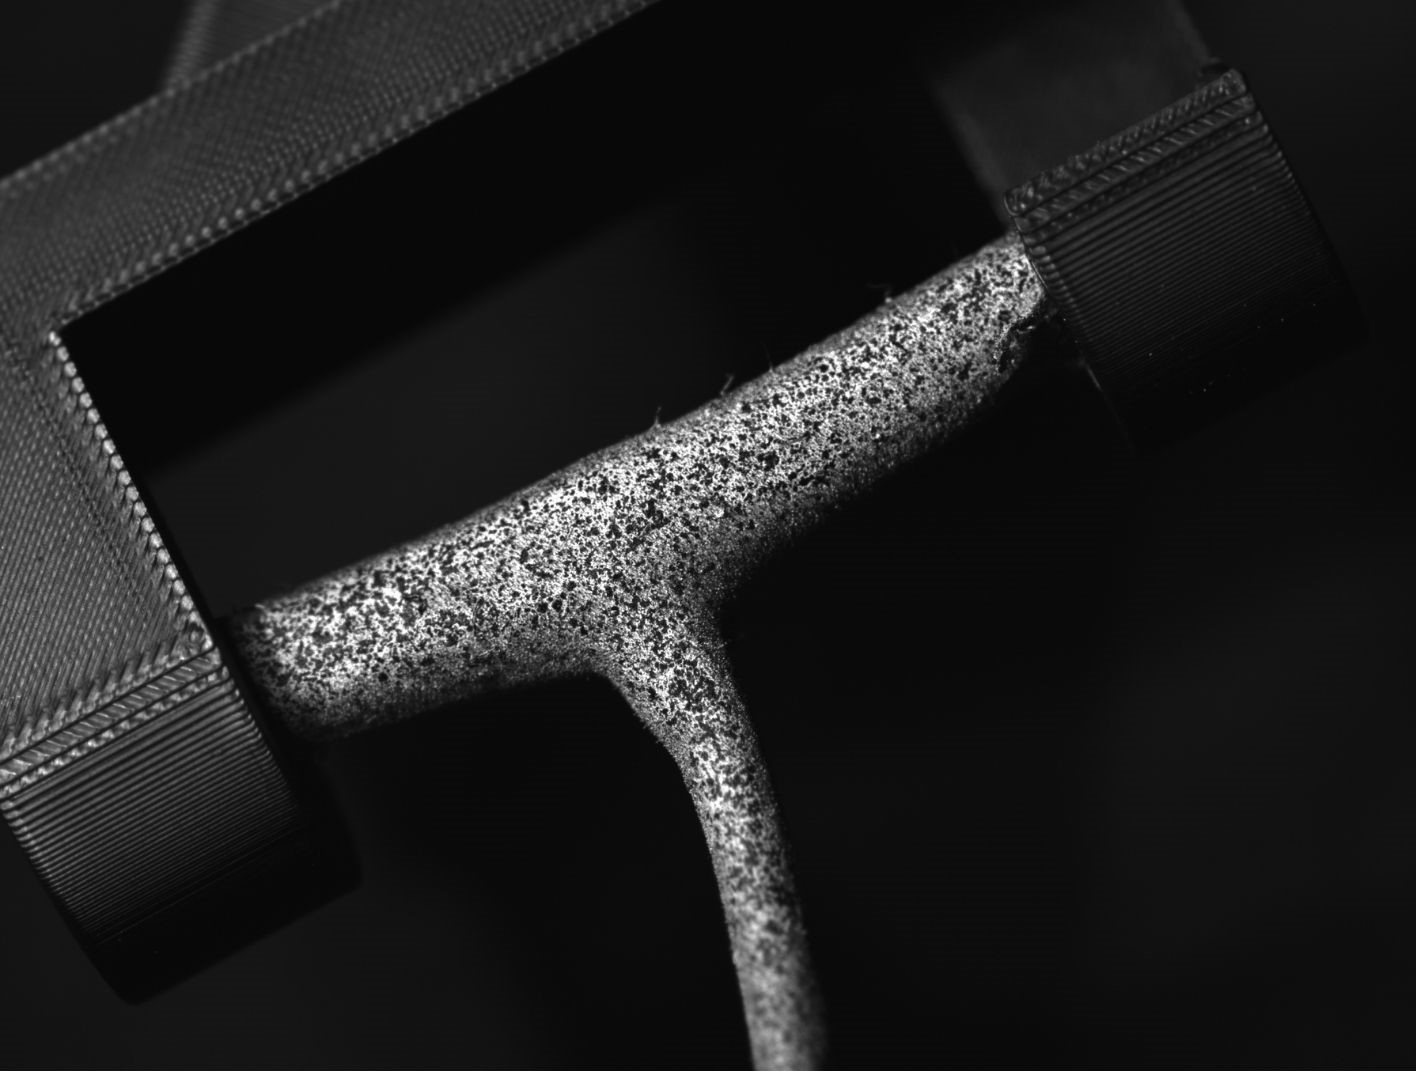
1. 試験片の準備とスペックルパターンの形成
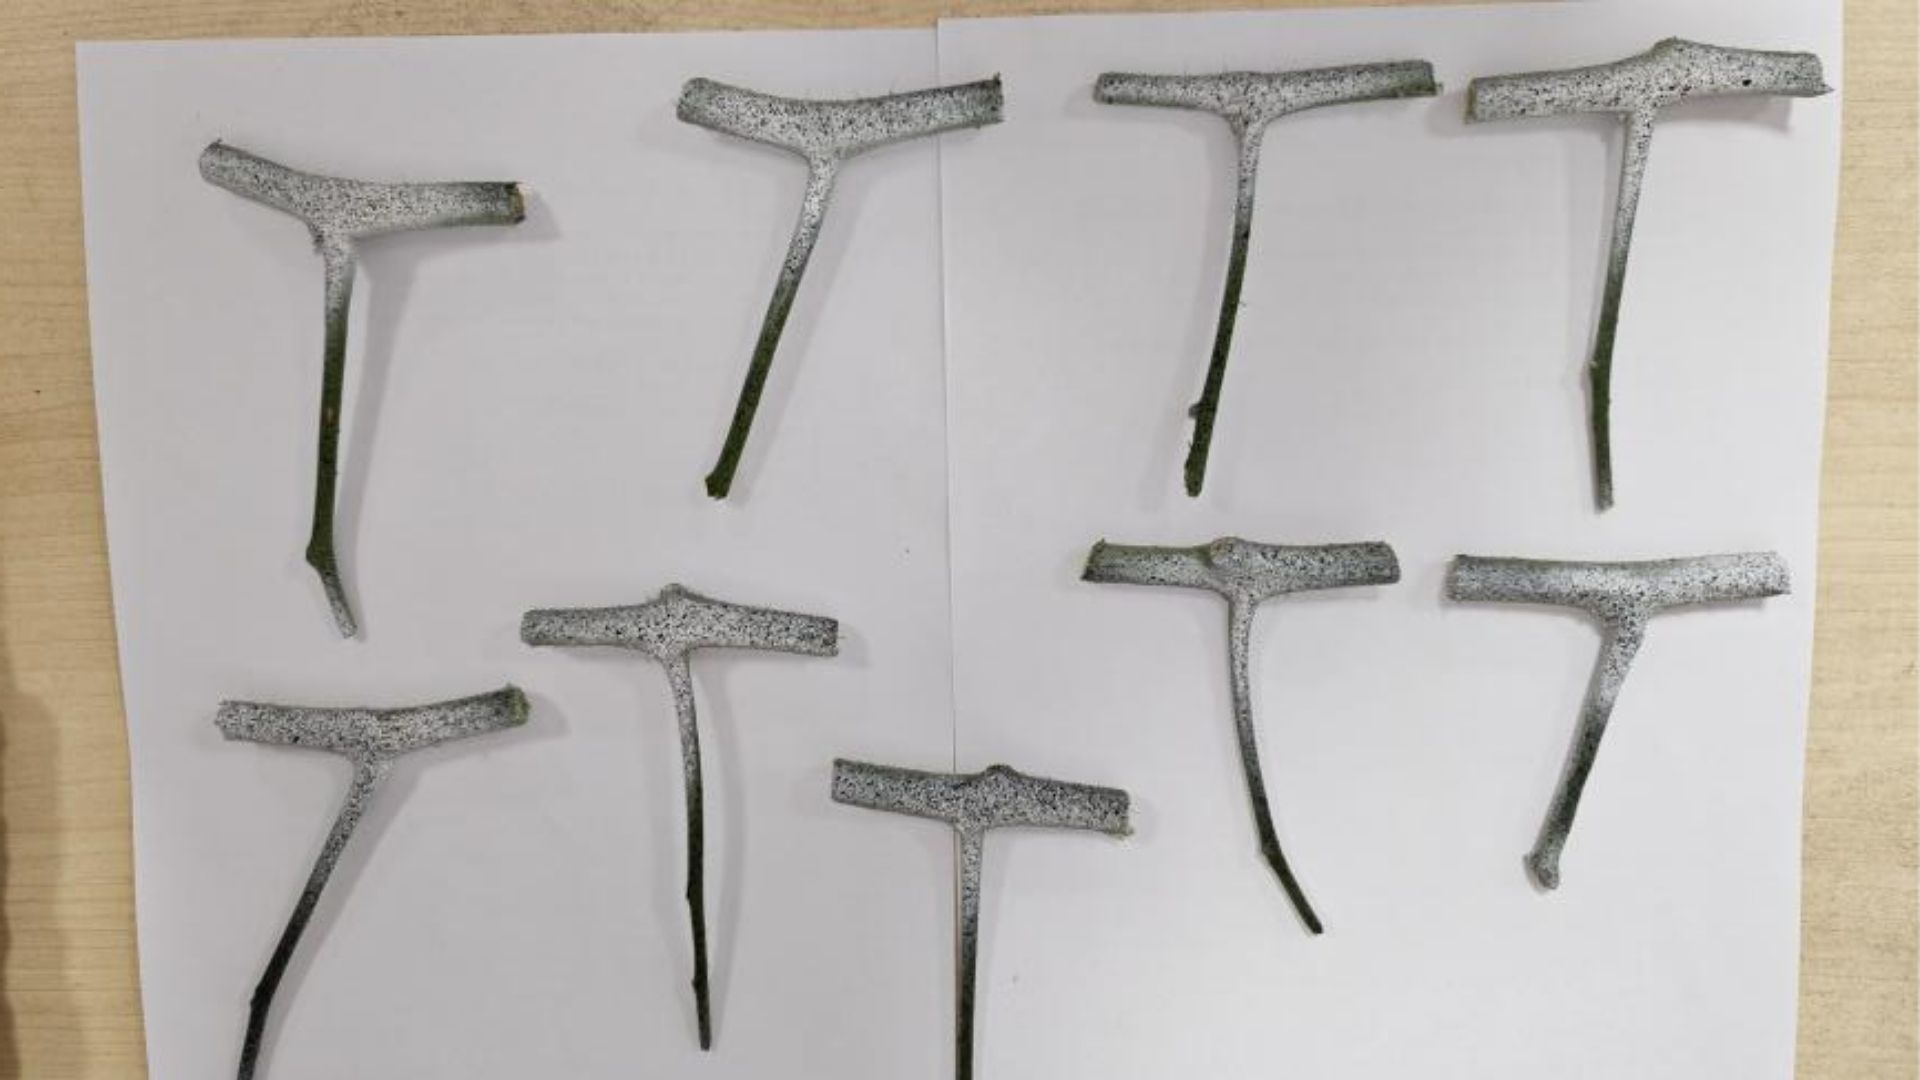
新鮮なトマトの根の試料を選び、主茎と側枝の主要寸法を測定した後、試験機に取り付けられる長さに切りそろえました。
単眼DIC解析で高い追跡精度と安定した認識を得るため、試験片表面を次の手順で準備しました。
・白と黒の面積がそれぞれ約50%になるように、コントラストの高いランダムな斑点模様を均一に塗布しました。
・このスペックルパターンを、変形を計算するための追跡点として利用します。
・塗膜で根・茎の微細な表面形状を覆い隠さないよう厚さを調整し、斑点の輪郭と濃淡のコントラストを保ちました。
2. SH6シリーズの設置と画像取得
画像取得にはSH6シリーズを使用しました。2,560 × 2,016画素で4,500 fpsの撮影が可能で、き裂の発生・進展の瞬間を捉えます。
カメラを試験片の正面に固定し、光軸が試験片表面に対して垂直になるように設置しました。鮮明なスペックル画像を取得するため、測定前に次の項目を調整しました。
・ピント:視野全体でスペックルパターンが鮮明になるように調整。
・照明:光源の角度を調整し、表面反射や局所的な白飛びを抑制。
・露光:画像の明るさとモーションブラーの抑制を両立する露光時間を設定。
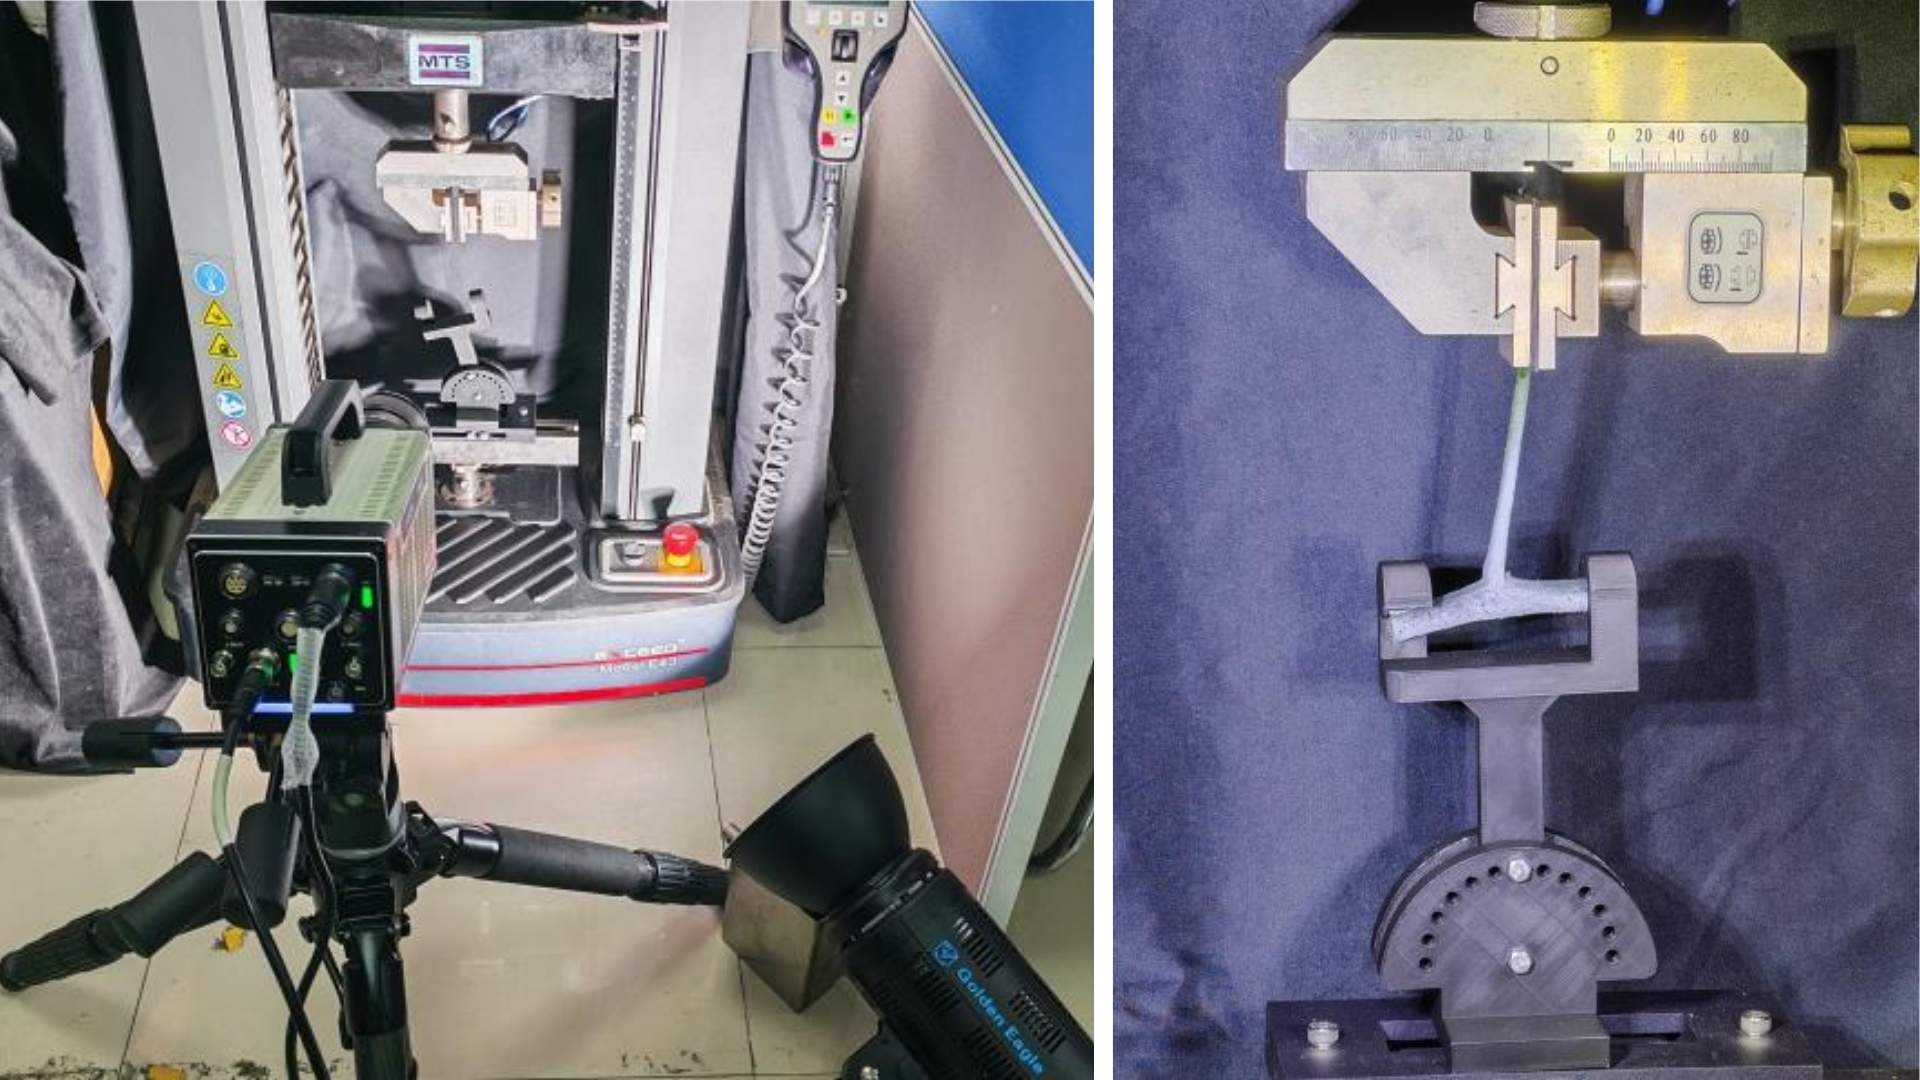
3. 負荷の付与と同期測定
試験片を万能材料試験機の補助治具に固定し、変位制御で一定速度の負荷を与え、完全に破断するまで測定しました。
同時に、カメラで表面のスペックルパターンを一定のフレームレートで連続撮影し、き裂の発生から破断までを含む時系列画像を取得しました。
データ解析:ひずみ分布と変位
DIC解析による全視野のひずみ分布
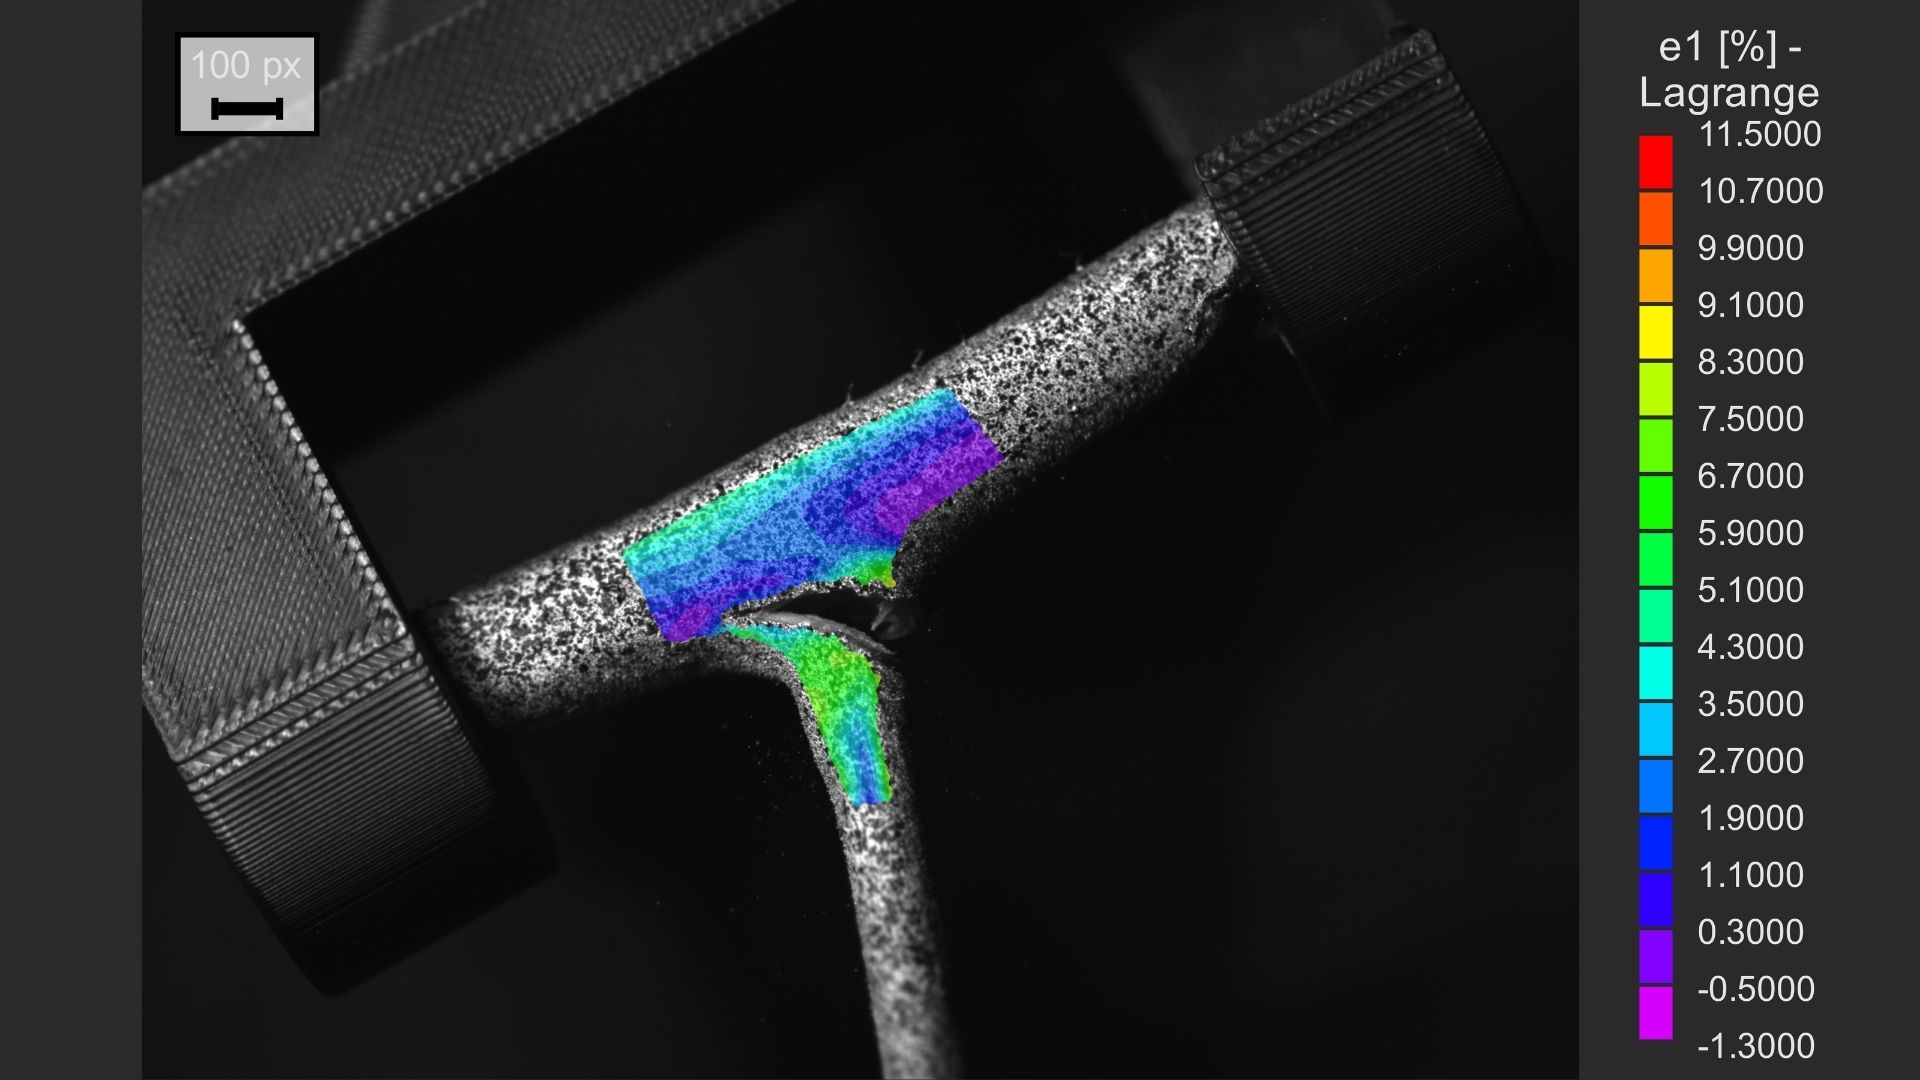
取得した連続画像をDICシステムで1フレームずつ解析し、試験片表面の各領域についてひずみテンソルの成分を算出しました。結果は、相当ひずみや主ひずみの分布図として表示します。
ひずみ分布の時間的・空間的な変化から、破壊過程を次の3段階に分類しました。
・き裂発生:ひずみ分布図に局所的なひずみ集中帯が現れます。この部分が先に局所的な強度限界に達し、微小き裂が発生し始めたことを示します。集中する範囲はまだ小さいものの、ひずみ勾配は急速に大きくなります。
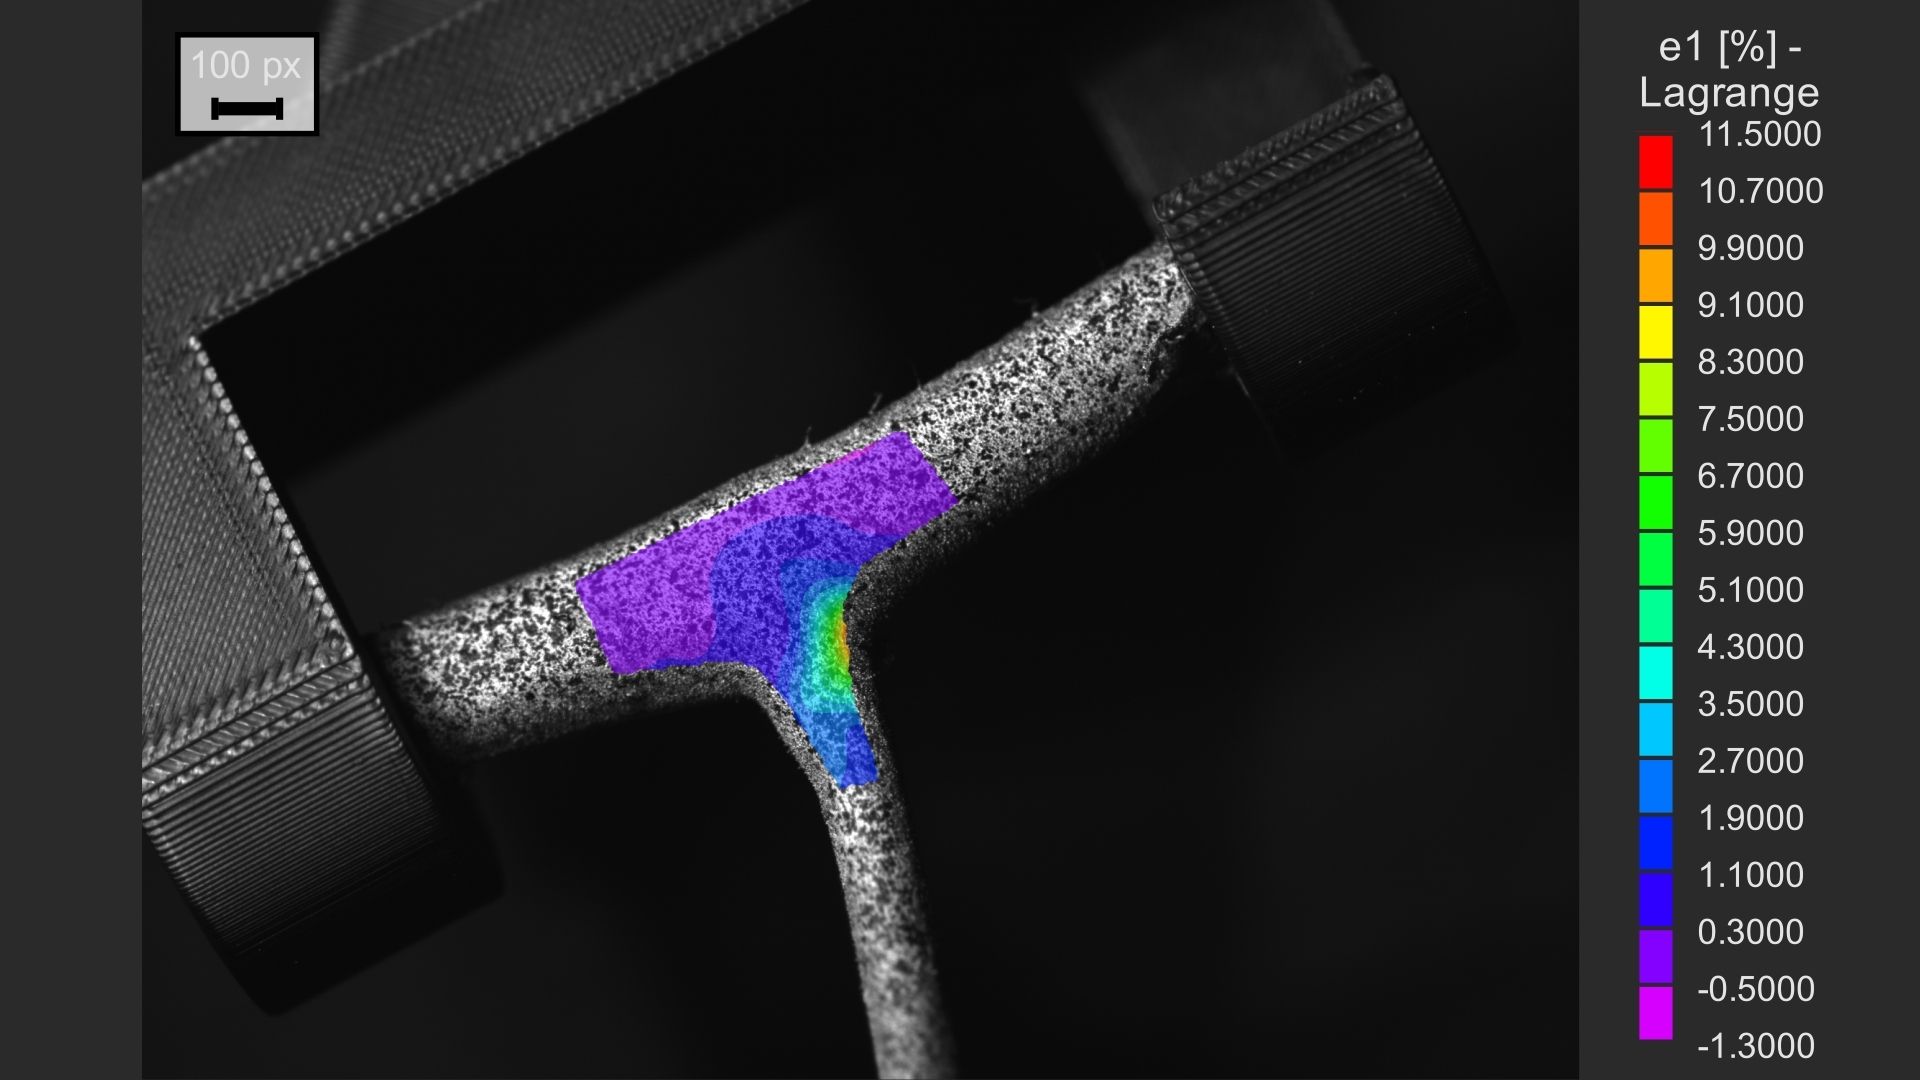
・き裂進展:高ひずみ帯が特定の方向へ急速に伸び、主き裂の経路が明確になります。き裂先端の前方では高ひずみ領域が続き、後方ではひずみが急速に緩和します。これは脆性破壊の典型的な特徴です。
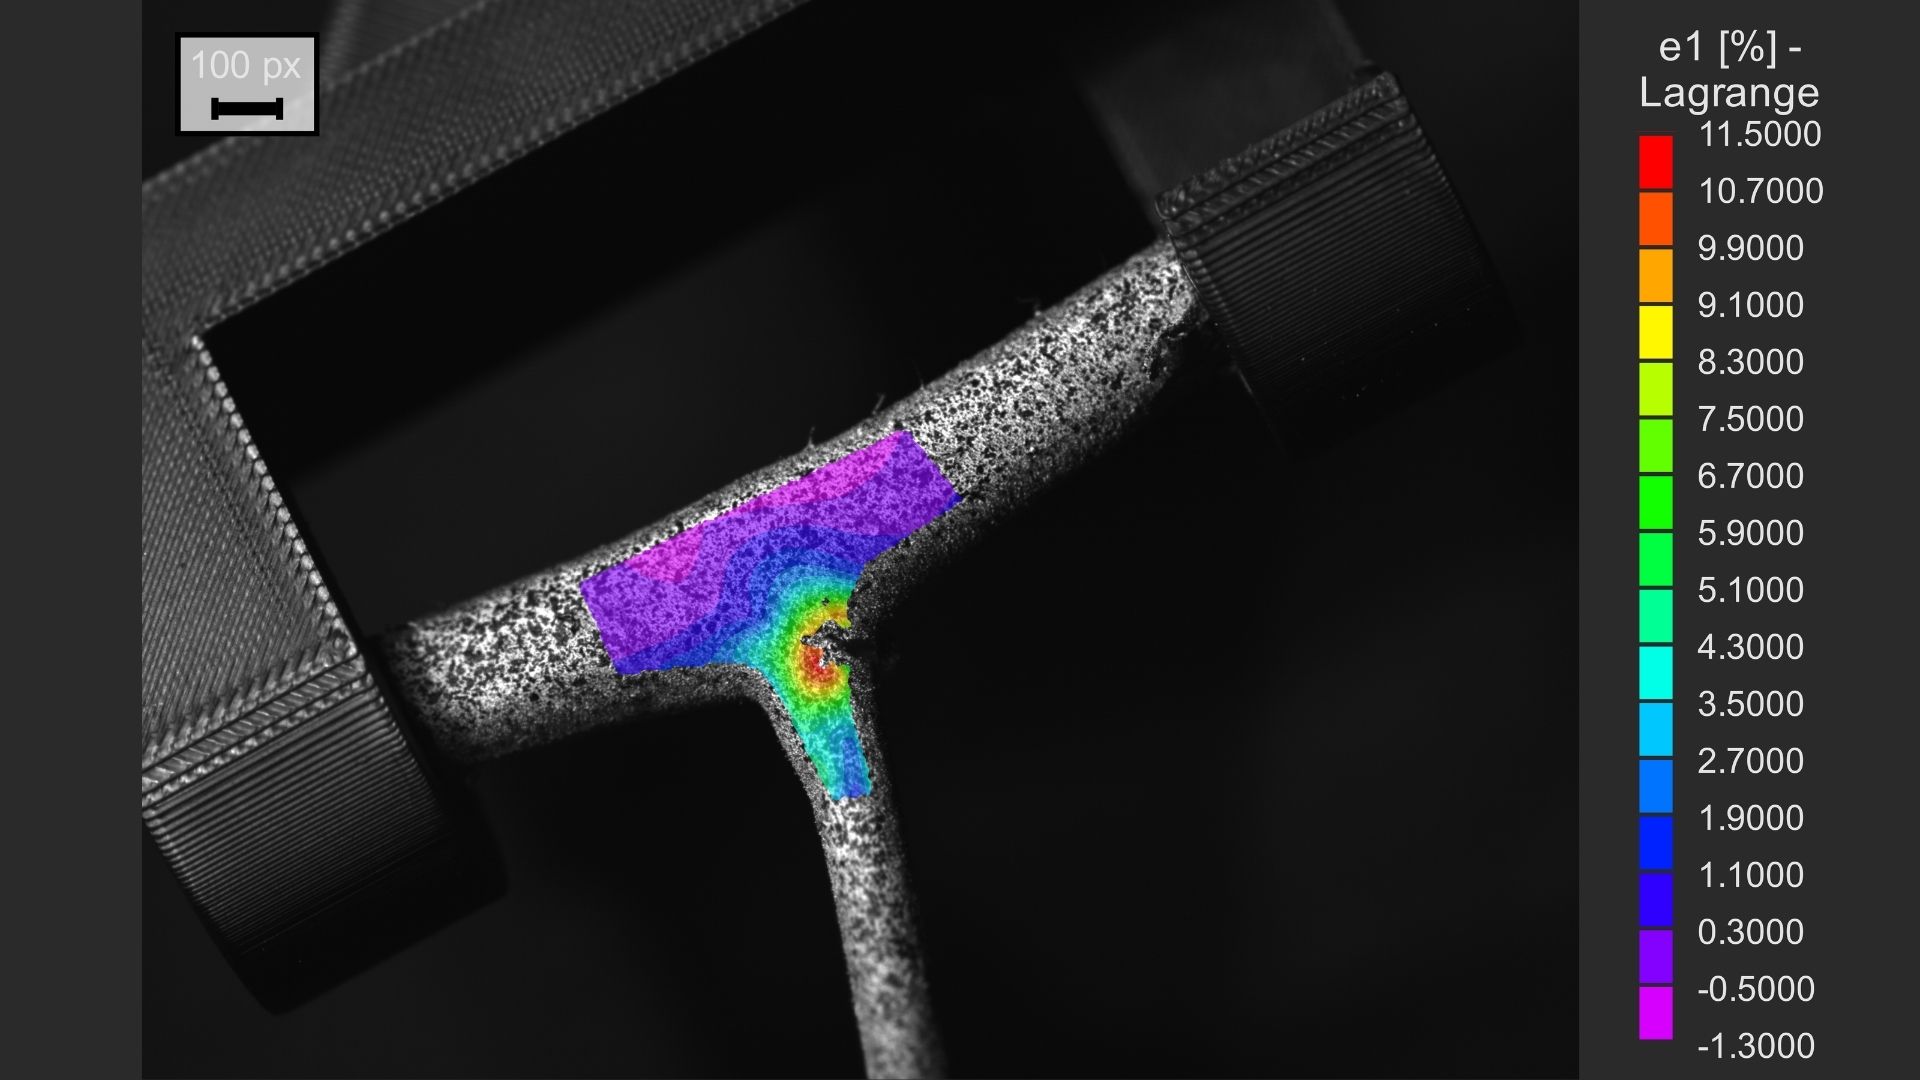
・完全破断と解放:き裂が試験片断面を貫通し、ひずみエネルギーが瞬間的に解放されます。本実験の分布図では、破断面の両側のひずみがほぼゼロまで急減しました。これは表面が完全に分離し、構造としての荷重支持能力を失ったことを示します。
き裂両側の変位の定量化
き裂両側の変形差と開口量の変化を定量化するため、き裂の縁に対称な測定点の組を複数設定しました。各点の座標をフレームごとに追跡し、負荷方向とき裂に垂直な方向の変位成分を抽出しました。
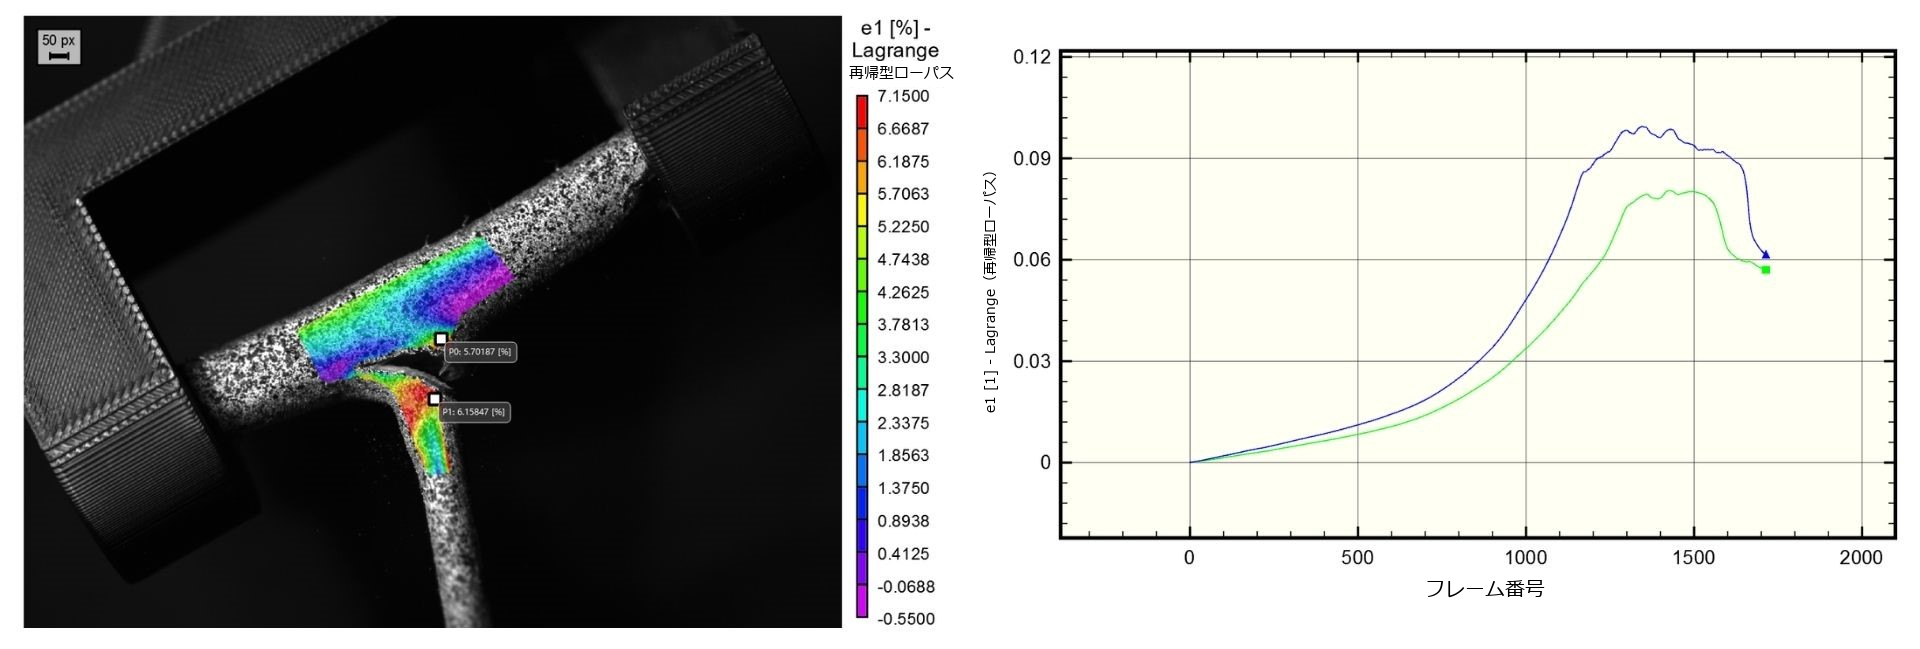
各測定点の組について相対変位-時間曲線、変位-荷重曲線を作成し、次の特徴を確認しました。
・き裂発生前:2点の変位軌跡はほぼ一致し、相対変位はほぼゼロです。試験片が分離せず、連続体として変形していることを示します。
・き裂進展中:両側の変位曲線が明確に分かれます。負荷の増加に伴い、相対的な開口変位が非線形に急増します。
・完全破断時:変位に大きな跳びが現れ、破断面の分離が確認できます。これは接続が失われ、構造の剛性が失われたことに対応します。
これらの変位曲線は、ひずみ分布の解析結果と整合し、破壊過程全体の力学的応答を高精度に説明するデータとなります。
まとめと今後の応用
本実験では、SinceVisionの高速撮影と非接触全視野ひずみ計測により、トマトの根の脆性破壊を調べました。き裂の発生から完全破断までの変形を可視化し、定量的に評価できました。
得られたデータは、農業ロボットの把持力のしきい値設定、工具形状の最適化、収穫経路の計画に活用できます。また、壊れやすい他の植物材料の破壊力学を研究する際の参考にもなります。
今後、SinceVisionと研究パートナーは、水分量、成熟度、負荷速度の異なる条件で破壊挙動を比較し、農業分野で利用できる汎用的な破壊判定基準と力学モデルの構築を目指します。
よくある質問
Q. 根・茎の破壊解析になぜハイスピードカメラが必要ですか。
A. 作物の茎などの脆性破壊は、ミリ秒単位で進みます。接触式センサだけでは動的な応答と空間的なひずみ分布を十分に取得しにくいため、4,500 fpsなどの高速撮影で、き裂の発生・進展・完全破断の画像を記録します。
Q. 農業ロボットの研究で使用するDICとは何ですか。
A. DIC(デジタル画像相関法)は、非接触で面全体の変形を測る光学的な方法です。トマトの根などにランダムな斑点模様を付け、負荷中の画像を高速撮影します。ソフトウェアが斑点の移動を追跡し、繊細な植物材料に触れることなく変位とひずみの分布を求めます。
Q. 破壊データは農業ロボットの設計にどう役立ちますか。
A. 作物の力学的応答と破断のしきい値を把握することで、エンドエフェクタの把持力、切断工具の形状、収穫経路を最適化できます。作物への損傷を抑え、自動収穫の効率向上につながります。
Q. 植物の力学試験には、どの程度の画素数と撮影速度が必要ですか。
A. 微小き裂や急速なひずみエネルギーの解放を追跡するには、高い空間分解能と時間分解能の両立が重要です。本実験では、2,560 × 2,016画素、4,500 fpsで撮影し、DIC解析に必要な画像の鮮明さと時間分解能を確保しました。
関連情報:製品・用途・技術記事


 Compare
 Clear the comparison bar

