





自動車ボディの段差・隙間測定を自動化|SR8060H 3Dレーザプロファイラ
SR8060Hとロボットで車体の隙間・段差を非接触測定。透明部材や複雑な形状にも対応し、繰返し精度0.1 mmを実現します。


■ はじめに:手作業のゲージ測定から自動検査へ
自動車の大量生産では、すきまゲージを使った手測定は作業者によるばらつきが生じ、記録の数値化も難しくなります。複雑な車体曲面や透明部品の検査にも限界があります。そこでSinceVision SR8060Hを用いた自動の段差・隙間測定システムは、高速・高精度なボディ検査を支援します。3Dレーザプロファイラ、点群処理、ロボットガイダンスを組み合わせ、繰返し精度0.1 mm、車両1台当たり70秒以内の検査サイクルを実現します。
■ 技術課題:複雑な形状と多様な材質
車体全体の段差・隙間を調べるには、広い範囲を追従しながら測定する必要があります。原文で対象とする車両サイズは全長4,752×全幅1,804×全高1,520 mmです。
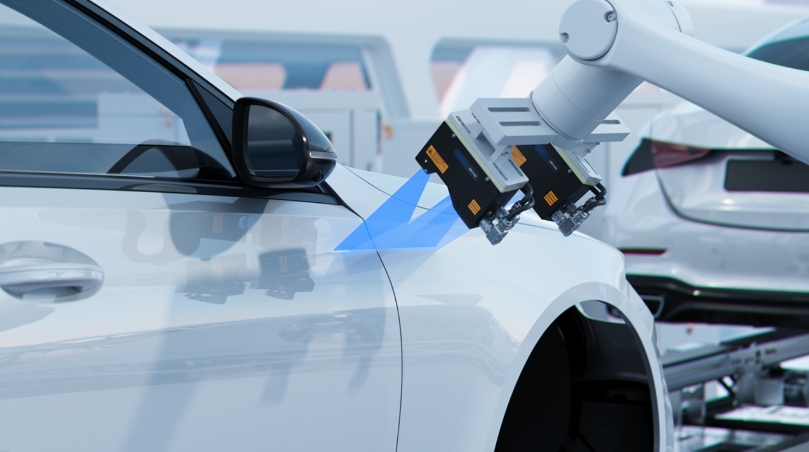
車体を走査する3Dレーザプロファイラ。
■ 塗装色の違いと露光調整
1本の生産ラインには灰色、白、黒、赤などの車両が流れます。黒い塗装はレーザ光を吸収し、白や光沢のある赤は強く反射します。安定した測定には、ロボットの移動中にレーザ強度や受光ゲインを調整する適応露光が重要です。
■ 透明なヘッドライト周辺の隙間はどう測るか
ガラスや透明樹脂ではレーザ光が内部に入り、通常の光学センサでは戻り光が不足して欠測や測定誤差が生じます。金属製ボンネットと透明なヘッドライトの組み合わせでは反射率の差も大きくなります。スプレーやコーティングを使わずに透明面を捉える専用の光学構成が必要です。
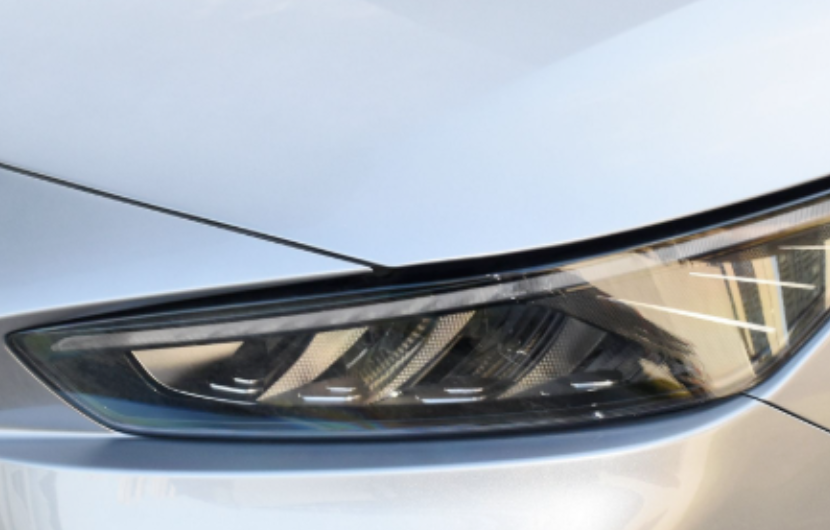
透明ヘッドライトと車体の合わせ部。
■ SR8060Hによる自動の段差・隙間測定
SR8060Hは、自動車の組立工程向けに設計した3Dレーザプロファイラです。段差・隙間測定システムのセンサとして使います。
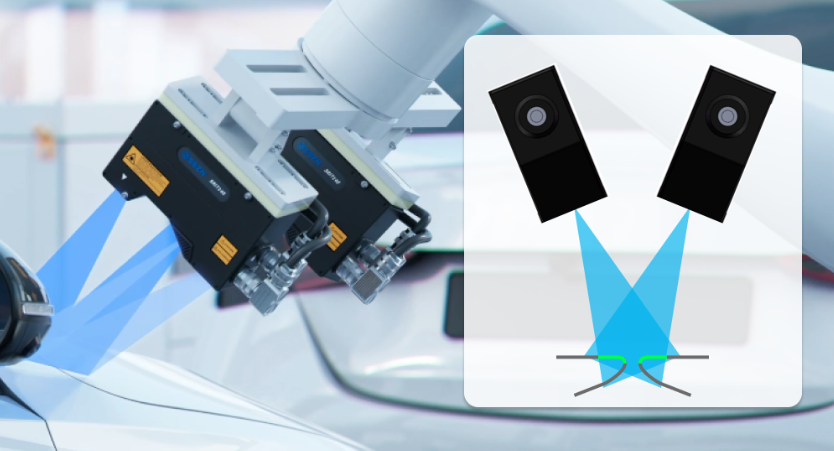
死角を減らす光学配置深い隙間や急な曲面では、単一視点のセンサに影が生じます。SR8060Hは角度を変えた2つの受光視点で形状を捉え、ドアフレームとBピラーの深いV字状の隙間なども測定します。

2つの受光視点を示す図。
透明材料への対応光学フィルタと露光調整により、ヘッドライト、フロントガラス、パノラマルーフなどの透明面でもレーザ線を捉えます。塗装鋼板とガラスのような異種材料の合わせ部を1回の走査で評価できます。
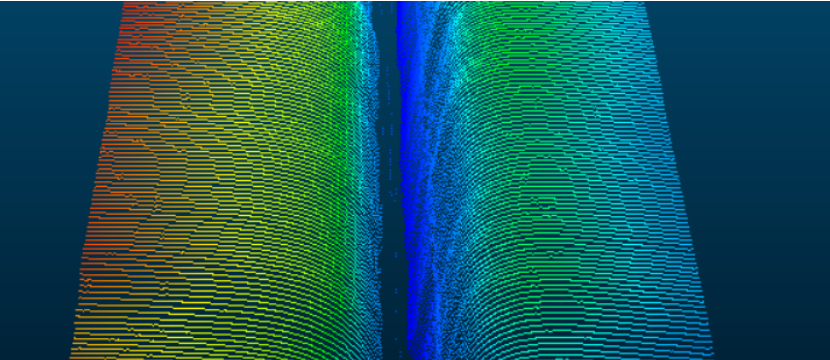
表面プロファイル測定図。
ロボットガイダンスと点群処理SR8060Hを6軸ロボットに搭載し、車両のドア、ボンネット、トランク、ランプ周辺を測定します。検査速度は毎分50点です。繰返し精度0.1 mmの実現には点群処理が重要です。走査データからノイズを除き、局所表面を再構成して、隙間幅と面の高さ差を算出します。ロボット位置の微小な変動に左右されにくい定量測定ができます。
自動車ボディの段差・隙間測定。
■ 主な仕様・評価指標
項目|仕様|用途上の意味
対象車両|4,752×1,804×1,520 mm|原文の対象車両サイズ
検査サイクル|1台70秒以内|量産ラインのタクトに対応
検査速度|毎分50点|車体各部をロボットで走査
繰返し精度|0.1 mm|隙間・段差の再現性を確保
対象材質|ガラス、透明樹脂、反射金属、塗装面|異種材料の合わせ部に対応
塗装色|灰色、白、黒、赤|露光を調整して測定
光学構成|異なる角度の2視点|影と死角を低減
■ ソフトウェアによる品質トレーサビリティ
測定結果は画面上にリアルタイム表示され、合否の色分け、許容差マップ、3D断面形状を確認できます。各車両の測定データには時刻と車両識別番号(VIN)をひも付け、履歴管理に利用できます。過去の段差・隙間の傾向から、上流のプレス工程や溶接工程の変動を調べられます。
■ 透明材料と複雑な輪郭の測定結果
項目|結果
画像化|透明ヘッドライトや窓の隙間形状を取得
1回の測定範囲|カメラX方向の視野20 mm
サンプリング|X方向の点間隔0.012 mm
測定項目|隙間幅と段差
形状の一致|3D輪郭と実物の形状特徴を確認
総合評価|高速かつ高精度な測定に対応
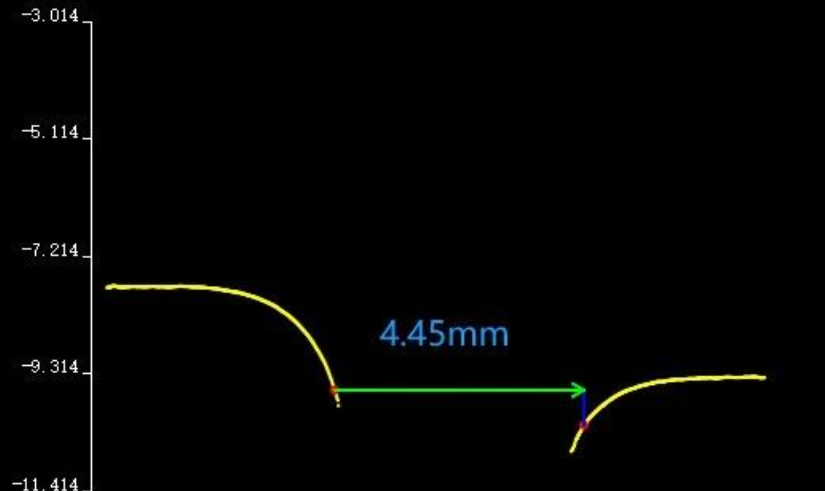
隙間測定結果、表示値4.45 mm。
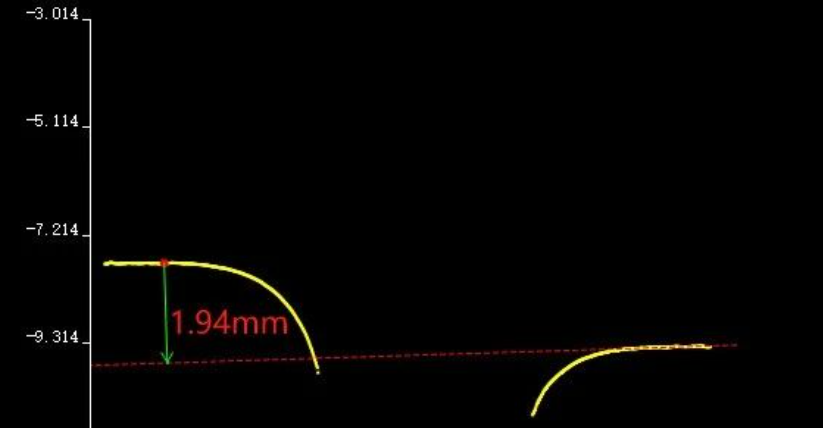
段差測定結果、表示値1.94 mm。
■ まとめ
SR8060Hは、2視点の光学構成、透明材料への対応、点群処理を組み合わせ、車体の段差・隙間測定を自動化します。繰返し精度0.1 mmで複雑な形状を定量評価できます。異種材料の合わせ部や狭い公差の測定に課題がある場合は、対象部位とライン条件を添えてSinceVision Japanへご相談ください。
■ よくある質問
Q. 工場内の外乱光は測定に影響しますか。
A. 天窓の光、溶接光、照明は通常の画像検査に影響します。SR8060Hはレーザ線と狭帯域の光学フィルタを使い、外乱光の影響を抑えます。
Q. 既存の産業用ロボットと連携できますか。
A. 原文ではPROFINET、EtherNet/IP、Modbus TCPなどの産業用通信と、KUKA、FANUC、ABB、安川電機のロボットとの連携を挙げています。実際の対応構成は機種・設定ごとに確認してください。
Q. 点群処理が必要な理由は何ですか。
A. 生の距離データから表面形状を再構成し、光学ノイズや粉じんの影響を除いたうえで、エッジ、隙間幅、段差を数値化するためです。
Q. 自動測定は車両品質にどう役立ちますか。
A. 隙間と段差のばらつきから組付けや車体位置のずれを把握できます。ドアやガラスの合わせ精度は、外観に加え、風切り音やシール性の管理にも関係します。


 Compare
 Clear the comparison bar

